场景的语言中枢
Language Expert
多模态感知,免扫图部署
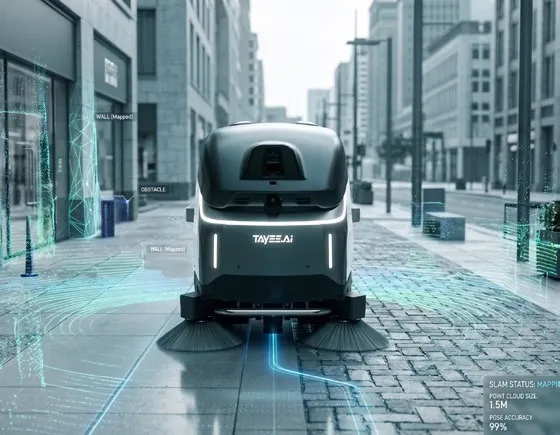
融合视觉语言大模型(VLM),机器人能像人类一样“读懂”空间语义。无需高精建图,不依赖“白名单”预设,可应对逆光及积水反光;凭借语义常识与物理直觉,进入陌生环境即可工作,真正实现即开即用。
太乙机器人是一家聚焦物理 AI 模型研发的具身智能公司。公司依托全栈自研的具身智能技术,已在全国 200 多座城市的公共空间实现商业落地,并构建起“商业落地—数据回流—模型进化”的数据飞轮。
太乙机器人致力于以持续进化的具身智能,赋能千行百业,构建可持续生长的物理 AI 生态。
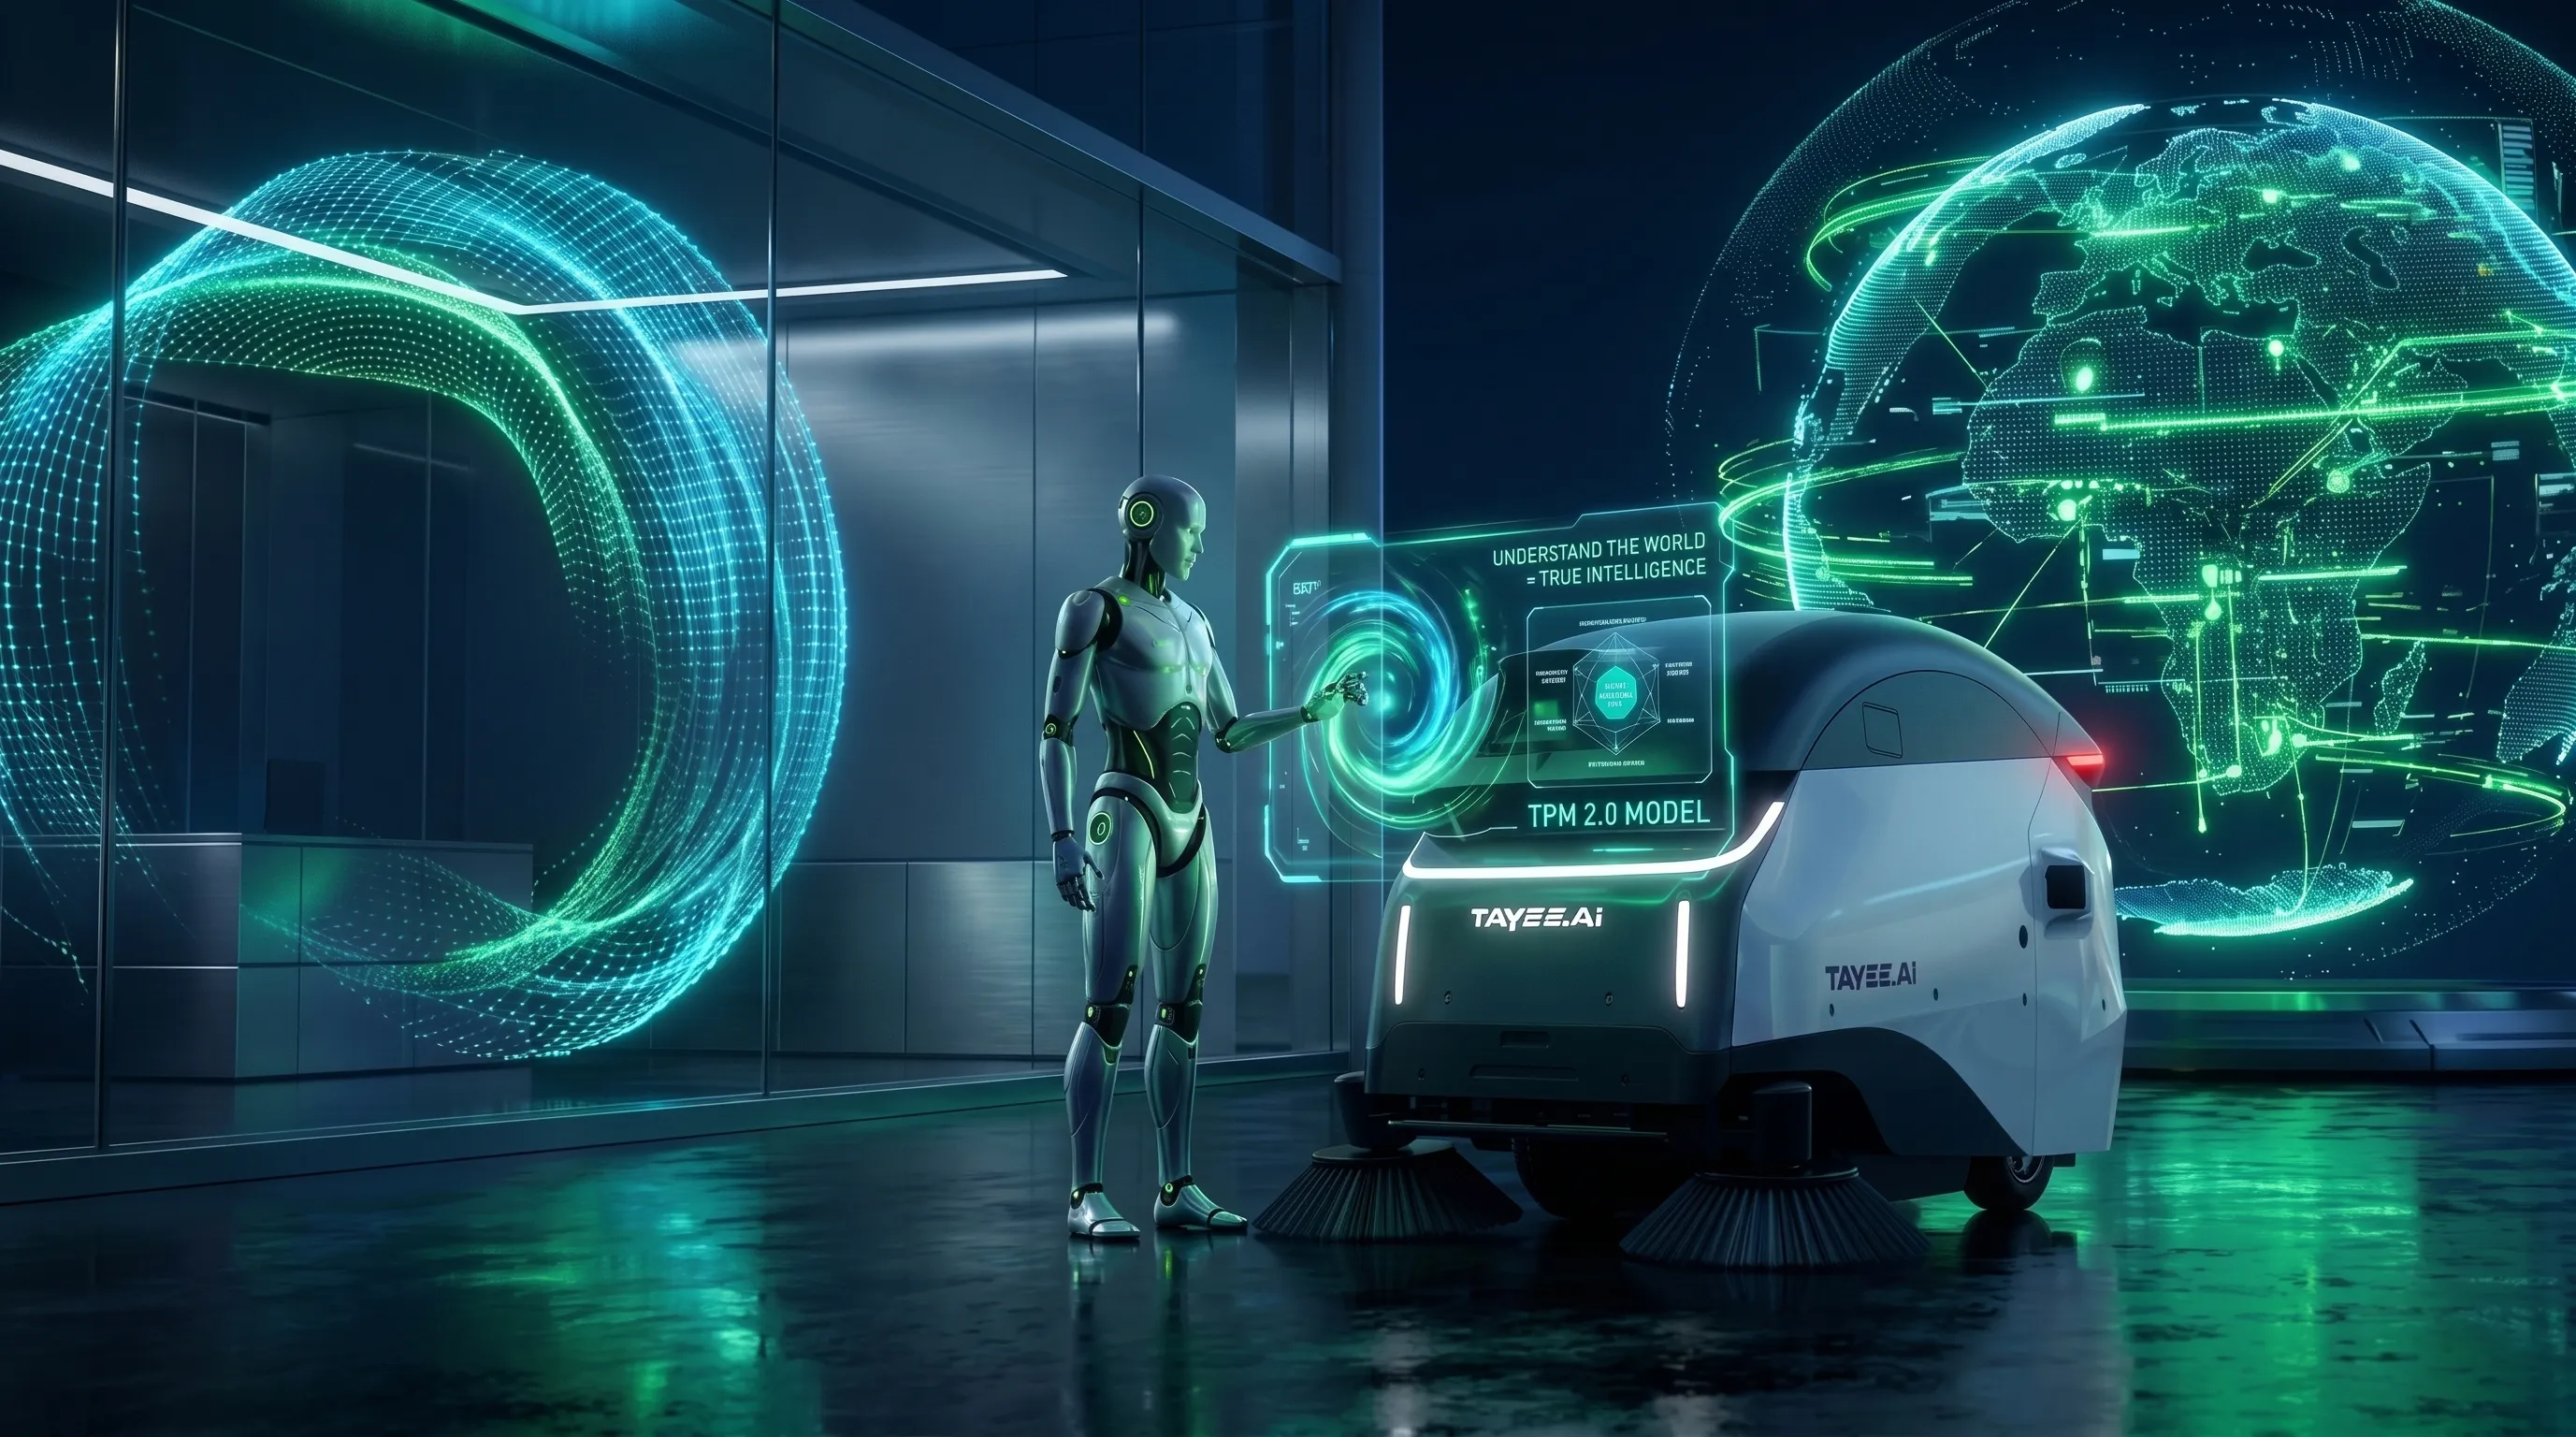
我们以 200 多座城市的真实场景交互为基础,依托 TPM 模型、全栈自研、垂直整合三大核心优势,构建持续进化的数据飞轮,让具身智能机器人在物理世界中越用越聪明。
赋予物理直觉,实现自主决策
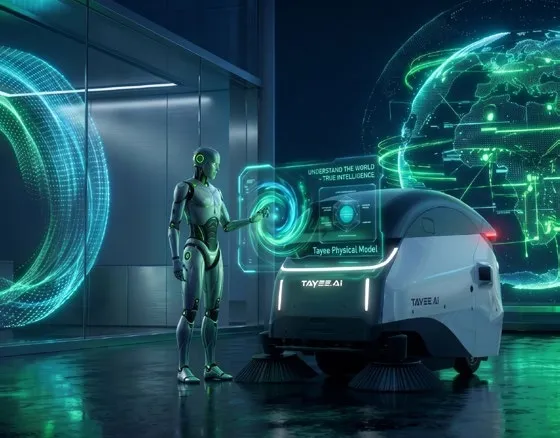
Tayee Physical Model(太乙物理 AI 模型)突破传统视觉局限,能主动理解复杂环境并自主做出更优决策。同时,依托 200 多座城市的真实场景数据持续进化,让机器人的决策能力越用越强。
感知控制闭环,实现精准执行
告别拼装式集成,打通从环境感知、智能决策到物理控制的全链路并形成闭环,确保指令下达低延迟,将前沿 AI 算法无缝转化为平滑、精准的物理作业能力。
保障产品品质,支撑规模量产
依托标准化生产线,打通整机制造闭环。凭借自主可控的产能协同与严苛品控,将高品质机器人规模化推向真实应用场景。
理解 · 预测 · 规划
TPM 模型同时扮演三种角色:理解场景的语言中枢、预测未来的世界大脑、规划轨迹的行动专家。
Language Expert
多模态感知,免扫图部署
融合视觉语言大模型(VLM),机器人能像人类一样“读懂”空间语义。无需高精建图,不依赖“白名单”预设,可应对逆光及积水反光;凭借语义常识与物理直觉,进入陌生环境即可工作,真正实现即开即用。
World Expert
全动态推演,超前瞻避让
基于高阶世界模型,机器人不仅能感知当下,更能精准预判行人、车辆及异形障碍物的运动意图。在复杂城市空间中,能提前进行动态推演与主动避让,始终守住安全作业边界。
Action Expert
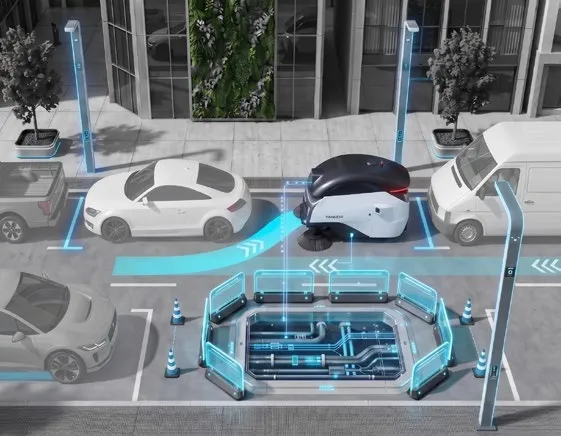
毫秒级响应,高精准执行
将前端的意图理解与环境预测,无缝转化为物理控制指令,依托全栈自研线控底盘实现毫秒级响应。告别机械式卡顿,在复杂多变的市政环境中精准输出控制,实现顺滑绕行与贴边清扫。
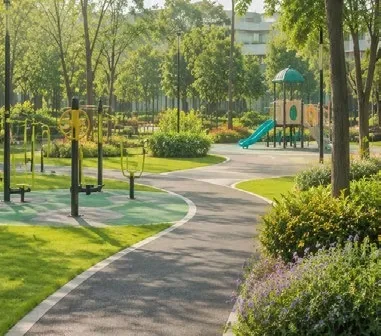
覆盖市政人行道、城市广场、公园景区等典型室外清扫场景。凭借出色的环境泛化能力,可适应多种地形路面,全天候稳定运行,无论平地坡道还是雨雪天气,均能高效完成清洁任务。